AT Academy
Zum Mathematik-Inhalt

Orthogonale Projektion · Erklären & üben

Orthogonale Projektion

Eine orthogonale Projektion trifft die Zielgerade oder Zielebene im rechten Winkel. Du berechnest den Lotfuß und kontrollierst, ob der verbleibende Abstand wirklich senkrecht zur Zielrichtung ist.

Erklärung 01

Projektion und senkrechter Rest

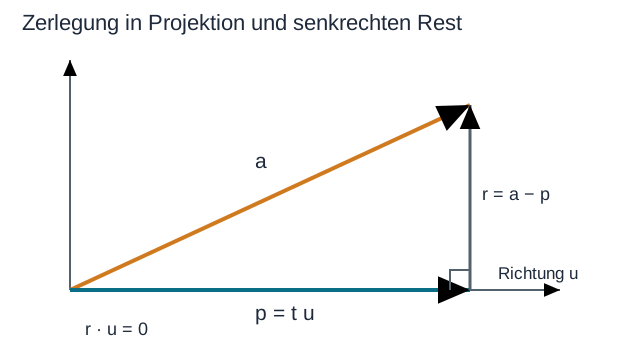
Bei einer Projektion auf die Richtung u⃗\mathsf{\vec u} zerlegst du einen Vektor a⃗\mathsf{\vec a} in einen parallelen Anteil p⃗\mathsf{\vec p} und einen senkrechten Rest r⃗\mathsf{\vec r}: a⃗=p⃗+r⃗\mathsf{\vec a=\vec p+\vec r}.

Es muss u⃗≠0⃗\mathsf{\vec u\ne\vec0} gelten. Sonst gibt es keine Projektionsrichtung. Die Projektion kann der Nullvektor sein, obwohl a⃗\mathsf{\vec a} nicht null ist.

Der Vektor a wird in den waagerechten Projektionsvektor p und den dazu senkrechten Rest r zerlegt.

Erklärung 02

Auf eine Vektorrichtung projizieren

Der parallele Anteil hat die Form p⃗=tu⃗\mathsf{\vec p=t\vec u}. Wegen der geforderten Orthogonalität gilt (a⃗−tu⃗)⋅u⃗=0\mathsf{(\vec a-t\vec u)\cdot\vec u=0}.

Daraus folgt a⃗⋅u⃗−t(u⃗⋅u⃗)=0\mathsf{\vec a\cdot\vec u-t(\vec u\cdot\vec u)=0}. Auflösen liefert t=a⃗⋅u⃗u⃗⋅u⃗\mathsf{t=\frac{\vec a\cdot\vec u}{\vec u\cdot\vec u}}.

Die Projektionsformel lautet somit p⃗=a⃗⋅u⃗u⃗⋅u⃗u⃗\mathsf{\vec p=\frac{\vec a\cdot\vec u}{\vec u\cdot\vec u}\vec u}. Sie funktioniert in der Ebene und im Raum. Der Nenner ist ∣u⃗∣2\mathsf{|\vec u|^2}, nicht nur ∣u⃗∣\mathsf{|\vec u|}.

So geht es am Beispiel

Projiziere a⃗=(42)\mathsf{\vec a=\begin{pmatrix}4\\2\end{pmatrix}} auf die Richtung u⃗=(11)\mathsf{\vec u=\begin{pmatrix}1\\1\end{pmatrix}}.

a⃗⋅u⃗=4+2=6\mathsf{\vec a\cdot\vec u=4+2=6}
u⃗⋅u⃗=1+1=2\mathsf{\vec u\cdot\vec u=1+1=2}
t=62=3\mathsf{t=\frac62=3}
p⃗=3(11)=(33)\mathsf{\vec p=3\begin{pmatrix}1\\1\end{pmatrix}=\begin{pmatrix}3\\3\end{pmatrix}}
r⃗=(42)−(33)=(1−1)\mathsf{\vec r=\begin{pmatrix}4\\2\end{pmatrix}-\begin{pmatrix}3\\3\end{pmatrix}=\begin{pmatrix}1\\-1\end{pmatrix}}
r⃗⋅u⃗=1−1=0\mathsf{\vec r\cdot\vec u=1-1=0}

Ergebnis

Projektion p⃗=(33)\mathsf{\vec p=\begin{pmatrix}3\\3\end{pmatrix}}; Rest r⃗=(1−1)\mathsf{\vec r=\begin{pmatrix}1\\-1\end{pmatrix}}.

Erklärung 03

Lotfuß auf einer Geraden

Eine Gerade besitzt die Form g:x⃗=A⃗+tu⃗\mathsf{g:\vec x=\vec A+t\vec u}. Um einen Punkt P zu projizieren, verwendest du zuerst den Verbindungsvektor w⃗=P⃗−A⃗\mathsf{\vec w=\vec P-\vec A}.

Berechne t=(P⃗−A⃗)⋅u⃗u⃗⋅u⃗\mathsf{t=\frac{(\vec P-\vec A)\cdot\vec u}{\vec u\cdot\vec u}}. Der Lotfuß ist H⃗=A⃗+tu⃗\mathsf{\vec H=\vec A+t\vec u}. Erst am Ende addierst du den Stützvektor wieder dazu.

Die Kontrolle lautet (P⃗−H⃗)⋅u⃗=0\mathsf{(\vec P-\vec H)\cdot\vec u=0}. Die Entfernung von P zur Geraden ist ∣P⃗−H⃗∣\mathsf{|\vec P-\vec H|}.

So geht es am Beispiel

Bestimme den Lotfuß von P(4 | 3) auf g:x⃗=(1−1)+t(21)\mathsf{g:\vec x=\begin{pmatrix}1\\-1\end{pmatrix}+t\begin{pmatrix}2\\1\end{pmatrix}}.

w⃗=(43)−(1−1)=(34)\mathsf{\vec w=\begin{pmatrix}4\\3\end{pmatrix}-\begin{pmatrix}1\\-1\end{pmatrix}=\begin{pmatrix}3\\4\end{pmatrix}}
w⃗⋅u⃗=3⋅2+4⋅1=10\mathsf{\vec w\cdot\vec u=3\cdot2+4\cdot1=10}
u⃗⋅u⃗=22+12=5\mathsf{\vec u\cdot\vec u=2^2+1^2=5}
t=105=2\mathsf{t=\frac{10}5=2}
H⃗=(1−1)+2(21)=(51)\mathsf{\vec H=\begin{pmatrix}1\\-1\end{pmatrix}+2\begin{pmatrix}2\\1\end{pmatrix}=\begin{pmatrix}5\\1\end{pmatrix}}
P⃗−H⃗=(−12)\mathsf{\vec P-\vec H=\begin{pmatrix}-1\\2\end{pmatrix}}
(−1)⋅2+2⋅1=0\mathsf{(-1)\cdot2+2\cdot1=0}

Ergebnis

H(5 | 1). Der Verbindungsvektor von H nach P steht senkrecht auf der Geraden.

Erklärung 04

Im Raum genauso rechnen

In drei Dimensionen ergänzt du jeweils die dritte Komponente. Der Lotfuß muss auf der Geraden liegen; der Rest muss senkrecht auf ihrem Richtungsvektor stehen. Beide Bedingungen sind nötig.

So geht es am Beispiel

Projiziere P(4 | 3 | 1) auf g:x⃗=(101)+t(122)\mathsf{g:\vec x=\begin{pmatrix}1\\0\\1\end{pmatrix}+t\begin{pmatrix}1\\2\\2\end{pmatrix}}.

w⃗=(330)\mathsf{\vec w=\begin{pmatrix}3\\3\\0\end{pmatrix}}
w⃗⋅u⃗=3+6+0=9\mathsf{\vec w\cdot\vec u=3+6+0=9}
u⃗⋅u⃗=1+4+4=9\mathsf{\vec u\cdot\vec u=1+4+4=9}
t=1\mathsf{t=1}
H⃗=(101)+(122)=(223)\mathsf{\vec H=\begin{pmatrix}1\\0\\1\end{pmatrix}+\begin{pmatrix}1\\2\\2\end{pmatrix}=\begin{pmatrix}2\\2\\3\end{pmatrix}}
r⃗=(21−2)\mathsf{\vec r=\begin{pmatrix}2\\1\\-2\end{pmatrix}}
r⃗⋅u⃗=2+2−4=0\mathsf{\vec r\cdot\vec u=2+2-4=0}

Ergebnis

H(2 | 2 | 3).

Erklärung 05

Vertiefung: auf eine Ebene projizieren

Eine Ebene durch A mit Normalenvektor n⃗≠0⃗\mathsf{\vec n\ne\vec0} hat die Gleichung n⃗⋅(x⃗−A⃗)=0\mathsf{\vec n\cdot(\vec x-\vec A)=0}. Der Lotweg verläuft diesmal parallel zur Normalen.

Ziehe vom Punkt die Normalenkomponente ab: H⃗=P⃗−(P⃗−A⃗)⋅n⃗n⃗⋅n⃗n⃗\mathsf{\vec H=\vec P-\frac{(\vec P-\vec A)\cdot\vec n}{\vec n\cdot\vec n}\vec n}. Kontrolliere danach die Ebenengleichung.

Hier geht es um konkrete Geraden und Ebenen. Allgemeine Projektionsoperatoren und abstrakte Hilberträume sind nicht Gegenstand dieses Themas.

So geht es am Beispiel

Projiziere P(4 | 2 | 1) auf die Ebene x + y + z = 1. Nutze A(1 | 0 | 0) und n⃗=(111)\mathsf{\vec n=\begin{pmatrix}1\\1\\1\end{pmatrix}}.

P⃗−A⃗=(321)\mathsf{\vec P-\vec A=\begin{pmatrix}3\\2\\1\end{pmatrix}}
(P⃗−A⃗)⋅n⃗=6\mathsf{(\vec P-\vec A)\cdot\vec n=6}
n⃗⋅n⃗=3\mathsf{\vec n\cdot\vec n=3}
H⃗=(421)−2(111)\mathsf{\vec H=\begin{pmatrix}4\\2\\1\end{pmatrix}-2\begin{pmatrix}1\\1\\1\end{pmatrix}}
H⃗=(20−1)\mathsf{\vec H=\begin{pmatrix}2\\0\\-1\end{pmatrix}}
2+0−1=1\mathsf{2+0-1=1}

Ergebnis

H(2 | 0 | −1) liegt auf der Ebene.

Jetzt bist du dran

Aufgaben & Lösungen

Rechne zuerst selbst. Nutze den Platz für deinen Rechenweg und vergleiche anschließend mit der Lösung.

  1. Aufgabe 1Orthogonale Projektion · EinstiegProjiziere (51)\mathsf{\begin{pmatrix}5\\1\end{pmatrix}} auf die Richtung (11)\mathsf{\begin{pmatrix}1\\1\end{pmatrix}}. Gib auch den senkrechten Rest an.Aufgabe öffnenAufgabe einklappen
    Lösung & Rechenweg

    Rechenweg

    1. Schritt 1 · Rechnung / Rechenweg
      t=5+11+1=3\mathsf{t=\frac{5+1}{1+1}=3}
      p⃗=(33)\mathsf{\vec p=\begin{pmatrix}3\\3\end{pmatrix}}
      r⃗=(51)−(33)=(2−2)\mathsf{\vec r=\begin{pmatrix}5\\1\end{pmatrix}-\begin{pmatrix}3\\3\end{pmatrix}=\begin{pmatrix}2\\-2\end{pmatrix}}
      r⃗⋅u⃗=2−2=0\mathsf{\vec r\cdot\vec u=2-2=0}

    Ergebnisse & Teilantworten

    1. Projektion mit Rechenweg(33)\mathsf{\begin{pmatrix}3\\3\end{pmatrix}}
    2. Rest und Orthogonalitätskontrolle(2−2)\mathsf{\begin{pmatrix}2\\-2\end{pmatrix}}; r⃗⋅u⃗=0\mathsf{\vec r\cdot\vec u=0}.
  2. Aufgabe 2Orthogonale Projektion · EinstiegProjiziere (2−1)\mathsf{\begin{pmatrix}2\\-1\end{pmatrix}} auf (12)\mathsf{\begin{pmatrix}1\\2\end{pmatrix}}. Deute das Ergebnis.Aufgabe öffnenAufgabe einklappen
    Lösung & Rechenweg

    Rechenweg

    1. Schritt 1 · Rechnung / Rechenweg
      a⃗⋅u⃗=2−2=0\mathsf{\vec a\cdot\vec u=2-2=0}
      t=0\mathsf{t=0}
      p⃗=0⃗\mathsf{\vec p=\vec0}

    Ergebnis

    1. Projektion und BedeutungDie Projektion ist der Nullvektor. Der Ausgangsvektor steht bereits senkrecht auf der Zielrichtung.
  3. Aufgabe 3Orthogonale Projektion · StandardProjiziere (−24)\mathsf{\begin{pmatrix}-2\\4\end{pmatrix}} auf (20)\mathsf{\begin{pmatrix}2\\0\end{pmatrix}}. Erkläre das negative Vorzeichen des Faktors.Aufgabe öffnenAufgabe einklappen
    Lösung & Rechenweg

    Rechenweg

    1. Schritt 1 · Rechnung / Rechenweg
      t=−44=−1\mathsf{t=\frac{-4}{4}=-1}
      p⃗=−1(20)=(−20)\mathsf{\vec p=-1\begin{pmatrix}2\\0\end{pmatrix}=\begin{pmatrix}-2\\0\end{pmatrix}}
      r⃗=(04)\mathsf{\vec r=\begin{pmatrix}0\\4\end{pmatrix}}

    Ergebnisse & Teilantworten

    1. Projektion(−20)\mathsf{\begin{pmatrix}-2\\0\end{pmatrix}}
    2. VorzeichenDie Projektion zeigt entgegen der gewählten Richtung von u.
  4. Aufgabe 4Orthogonale Projektion · StandardProjiziere (231)\mathsf{\begin{pmatrix}2\\3\\1\end{pmatrix}} auf die Raumrichtung (101)\mathsf{\begin{pmatrix}1\\0\\1\end{pmatrix}}. Kontrolliere den Rest.Aufgabe öffnenAufgabe einklappen
    Lösung & Rechenweg

    Rechenweg

    1. Schritt 1 · Rechnung / Rechenweg
      t=2+0+11+0+1=32\mathsf{t=\frac{2+0+1}{1+0+1}=\frac32}
      p⃗=(32032)\mathsf{\vec p=\begin{pmatrix}\frac32\\0\\\frac32\end{pmatrix}}
      r⃗=(123−12)\mathsf{\vec r=\begin{pmatrix}\frac12\\3\\-\frac12\end{pmatrix}}
      r⃗⋅u⃗=12−12=0\mathsf{\vec r\cdot\vec u=\frac12-\frac12=0}

    Ergebnisse & Teilantworten

    1. Projektion(32032)\mathsf{\begin{pmatrix}\frac32\\0\\\frac32\end{pmatrix}}
    2. Rest und Kontrolle(123−12)\mathsf{\begin{pmatrix}\frac12\\3\\-\frac12\end{pmatrix}}; Skalarprodukt mit u: 0.
  5. Aufgabe 5Orthogonale Projektion · StandardBestimme den Lotfuß von P(3 | 5) auf g:x⃗=(21)+t(12)\mathsf{g:\vec x=\begin{pmatrix}2\\1\end{pmatrix}+t\begin{pmatrix}1\\2\end{pmatrix}}.Aufgabe öffnenAufgabe einklappen
    Lösung & Rechenweg

    Rechenweg

    1. Schritt 1 · Rechnung / Rechenweg
      w⃗=(14)\mathsf{\vec w=\begin{pmatrix}1\\4\end{pmatrix}}
      t=1+81+4=95\mathsf{t=\frac{1+8}{1+4}=\frac95}
      H⃗=(21)+95(12)\mathsf{\vec H=\begin{pmatrix}2\\1\end{pmatrix}+\frac95\begin{pmatrix}1\\2\end{pmatrix}}
      H⃗=(195235)\mathsf{\vec H=\begin{pmatrix}\frac{19}5\\\frac{23}5\end{pmatrix}}

    Ergebnis

    1. Lotfuß mit RechenwegH(195∣235)\mathsf{H\left(\frac{19}5\mid\frac{23}5\right)}
  6. Aufgabe 6Orthogonale Projektion · StandardP(4 | 5) soll auf die Gerade durch A(1 | 2) mit Richtung (10)\mathsf{\begin{pmatrix}1\\0\end{pmatrix}} projiziert werden. Jemand nennt H(4 | 0). Finde den Fehler und den richtigen Lotfuß.Aufgabe öffnenAufgabe einklappen
    Lösung & Rechenweg

    Rechenweg

    1. Schritt 1 · Rechnung / Rechenweg

      Der falsche Punkt liegt auf der x-Achse statt auf der gegebenen Geraden y = 2.

      w⃗=(33)\mathsf{\vec w=\begin{pmatrix}3\\3\end{pmatrix}}
      t=3\mathsf{t=3}
      H⃗=(12)+3(10)=(42)\mathsf{\vec H=\begin{pmatrix}1\\2\end{pmatrix}+3\begin{pmatrix}1\\0\end{pmatrix}=\begin{pmatrix}4\\2\end{pmatrix}}

    Ergebnisse & Teilantworten

    1. FehlerDer Stützpunkt wurde nicht berücksichtigt.
    2. Richtiger LotfußH(4 | 2)
  7. Aufgabe 7Orthogonale Projektion · StandardIn der Zeichnung sind P(4 | 2) und die Gerade g: y = x gegeben. Konstruiere den Lotfuß H, zeichne die Strecke PH und berechne H.Aufgabe öffnenAufgabe einklappen
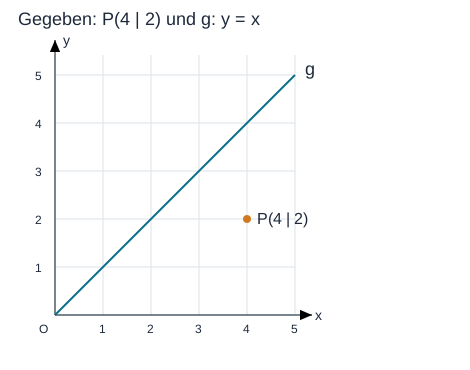
    Vorbereitetes Koordinatensystem mit Ursprung und beschrifteten Achsen.

    Zeichnung und Lotfuß

    Vorbereitetes Koordinatensystem mit Ursprung und beschrifteten Achsen.

    Du kannst auf Papier arbeiten oder deine Zeichnung in Worten beschreiben.

    Lösung & Rechenweg

    Rechenweg

    1. Schritt 1 · Erklärung
      t=4+21+1=3\mathsf{t=\frac{4+2}{1+1}=3}
      H⃗=(33)\mathsf{\vec H=\begin{pmatrix}3\\3\end{pmatrix}}
      P⃗−H⃗=(1−1)\mathsf{\vec P-\vec H=\begin{pmatrix}1\\-1\end{pmatrix}}
      1⋅1+(−1)⋅1=0\mathsf{1\cdot1+(-1)\cdot1=0}

    Ergebnis

    1. Zeichnung und LotfußH(3 | 3); PH steht senkrecht auf g.
  8. Aufgabe 8Orthogonale Projektion · VertiefungBestimme den Lotfuß von P(3 | 2 | 4) auf g:x⃗=(100)+t(011)\mathsf{g:\vec x=\begin{pmatrix}1\\0\\0\end{pmatrix}+t\begin{pmatrix}0\\1\\1\end{pmatrix}} und die Entfernung zur Geraden.Aufgabe öffnenAufgabe einklappen
    Lösung & Rechenweg

    Rechenweg

    1. Schritt 1 · Rechnung / Rechenweg
      w⃗=(224)\mathsf{\vec w=\begin{pmatrix}2\\2\\4\end{pmatrix}}
      t=0+2+40+1+1=3\mathsf{t=\frac{0+2+4}{0+1+1}=3}
      H⃗=(133)\mathsf{\vec H=\begin{pmatrix}1\\3\\3\end{pmatrix}}
      P⃗−H⃗=(2−11)\mathsf{\vec P-\vec H=\begin{pmatrix}2\\-1\\1\end{pmatrix}}
      d=22+(−1)2+12=6\mathsf{d=\sqrt{2^2+(-1)^2+1^2}=\sqrt6}

    Ergebnisse & Teilantworten

    1. LotfußH(1 | 3 | 3)
    2. Entfernung6\mathsf{\sqrt6} Längeneinheiten.
  9. Aufgabe 9Orthogonale Projektion · VertiefungBegründe ohne neue Projektion: a) Ändert sich der Lotfuß, wenn u durch −2u ersetzt wird? b) Darf als Richtung der Nullvektor eingesetzt werden?Aufgabe öffnenAufgabe einklappen
    Lösung & Rechenweg

    Rechenweg

    1. Schritt 1 · Rechnung / Rechenweg

      a) Beide Richtungsvektoren beschreiben dieselbe Gerade. Der Faktor t passt sich an, sodass der Projektionsvektor gleich bleibt.

    2. Schritt 2 · Rechnung / Rechenweg

      b) Der Nenner u · u wäre 0; außerdem fehlt eine Richtung.

    Ergebnisse & Teilantworten

    1. a) BegründungNein. Die Zielgerade bleibt gleich, daher auch der Lotfuß.
    2. b) BegründungNein. Der Nullvektor ist keine zulässige Projektionsrichtung.
  10. Aufgabe 10Orthogonale Projektion · VertiefungVertiefung: Projiziere P(2 | 3 | 4) auf die Ebene x + z = 2. Nutze A(2 | 0 | 0) und n⃗=(101)\mathsf{\vec n=\begin{pmatrix}1\\0\\1\end{pmatrix}}. Kontrolliere das Ergebnis.Aufgabe öffnenAufgabe einklappen
    Lösung & Rechenweg

    Rechenweg

    1. Schritt 1 · Rechnung / Rechenweg
      P⃗−A⃗=(034)\mathsf{\vec P-\vec A=\begin{pmatrix}0\\3\\4\end{pmatrix}}
      λ=0+0+41+0+1=2\mathsf{\lambda=\frac{0+0+4}{1+0+1}=2}
      H⃗=(234)−2(101)\mathsf{\vec H=\begin{pmatrix}2\\3\\4\end{pmatrix}-2\begin{pmatrix}1\\0\\1\end{pmatrix}}
      H⃗=(032)\mathsf{\vec H=\begin{pmatrix}0\\3\\2\end{pmatrix}}
      0+2=2\mathsf{0+2=2}

    Ergebnisse & Teilantworten

    1. LotfußH(0 | 3 | 2)
    2. KontrolleDer Punkt erfüllt x + z = 2. Der Rest (2 | 0 | 2) ist parallel zum Normalenvektor.

Selbstcheck

Das kann ich jetzt

  • Ich verwende einen von null verschiedenen Richtungsvektor.
  • Bei einer Geraden berücksichtige ich den Stützpunkt.
  • Ich prüfe Lotfuß und Orthogonalität des Restes.

AT Academy · Version 2026-10-21

Orthogonale Projektion | AT Academy