Erklärung 01
Einen laufenden Geradenpunkt bestimmen
Schreibe die Gerade als Stützpunkt A plus Parameter t mal Richtungsvektor u. Der Richtungsvektor darf nicht 0 sein. Der Lotfußpunkt hat dieselbe Form. Seine Verbindung zum gegebenen Punkt P muss zu u orthogonal sein; ihr Skalarprodukt ist daher 0. Nach Bestimmung von t wird die Länge der Verbindung berechnet. Alternativ liefert die Kreuzproduktformel im Raum direkt den Abstand, aber nicht den Fußpunkt.
Bestimme zuerst die Lage und die gegebenen geometrischen Objekte.
Rechne mit den Koordinaten; benenne die Strecke und ihre Einheit.
So geht es am Beispiel
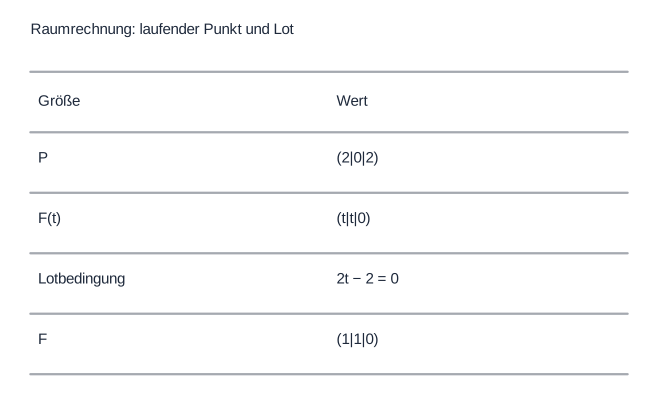
Gegeben sind g: (t|t|0) und P(2|0|2). Berechne Lotfußpunkt und Abstand.
Erklärung 02
Die senkrechte Hilfsebene verwenden
Eine Hilfsebene durch P mit Normalenvektor u steht senkrecht zur Geraden. Ihr Schnittpunkt mit der Geraden ist der gesuchte Fußpunkt. Dies ist dieselbe Orthogonalitätsbedingung wie beim laufenden Punkt. Für eine Punkt-Geraden-Aufgabe muss die Hilfsebene nicht bereits gegeben sein.
Bestimme zuerst die Lage und die gegebenen geometrischen Objekte.
Rechne mit den Koordinaten; benenne die Strecke und ihre Einheit.
So geht es am Beispiel
Bestimme die Hilfsebene zum vorigen Beispiel und schneide sie mit g.
Erklärung 03
Geradenform und Sonderfälle
In der Ebene kann eine Gerade als ax + by = c gegeben sein, wobei a und b nicht beide 0 sind. Dann ist (a|b) ein Normalenvektor. Die normierte Einsetzung liefert den Abstand. Eine Raumgerade wird üblicherweise parametrisch beschrieben; eine einzelne Ebenengleichung beschreibt dort keine Gerade. Liegt P bereits auf g, ist der Abstand 0. Für Geradenabschnitte kann der nächste Punkt ein Endpunkt sein; das ist eine andere Aufgabe. Parallele Geraden werden in Abstand Gerade Gerade behandelt.
Bestimme zuerst die Lage und die gegebenen geometrischen Objekte.
Rechne mit den Koordinaten; benenne die Strecke und ihre Einheit.
So geht es am Beispiel
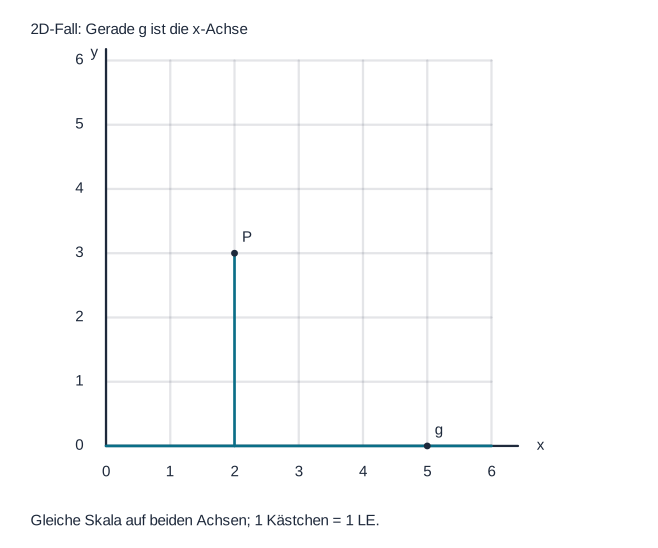
In der Ebene ist g die x-Achse, also y = 0, und P(2|3).
Jetzt bist du dran
Aufgaben & Lösungen
Rechne zuerst selbst. Nutze den Platz für deinen Rechenweg und vergleiche anschließend mit der Lösung.
Aufgabe 1Abstand Punkt Gerade · EinstiegFür g: (t|t|0) und P(2|0|2) ergibt die Lotbedingung 2t − 2 = 0. Bestimme t.Aufgabe öffnenAufgabe einklappen
Lösung & Rechenweg
Rechenweg
- Schritt 1 · Rechnung / Rechenweg
Ergebnis
- Parameter
- Schritt 1 · Rechnung / Rechenweg
Aufgabe 2Abstand Punkt Gerade · EinstiegSetze t = 1 in g: (t|t|0) ein und bestimme F.Aufgabe öffnenAufgabe einklappen
Lösung & Rechenweg
Rechenweg
- Schritt 1 · Rechnung / Rechenweg
Ergebnis
- Lotfußpunkt
- Schritt 1 · Rechnung / Rechenweg
Aufgabe 3Abstand Punkt Gerade · StandardBerechne die Entfernung zwischen P(2|0|2) und F(1|1|0).Aufgabe öffnenAufgabe einklappen
Lösung & Rechenweg
Rechenweg
- Schritt 1 · Rechnung / Rechenweg
Ergebnis
- Abstand in LE
- Schritt 1 · Rechnung / Rechenweg
Aufgabe 4Abstand Punkt Gerade · StandardBestimme die Hilfsebene durch P(2|0|2) mit Normalenvektor (1|1|0).Aufgabe öffnenAufgabe einklappen
Lösung & Rechenweg
Rechenweg
- Schritt 1 · Rechnung / Rechenweg
Ergebnis
- Hilfsebene
- Schritt 1 · Rechnung / Rechenweg
Aufgabe 5Abstand Punkt Gerade · TransferDie Vorlage zeigt P(2|3) und die Gerade y = 0. Zeichne die Lotstrecke von P zur Geraden.Aufgabe öffnenAufgabe einklappen
Lotstrecke
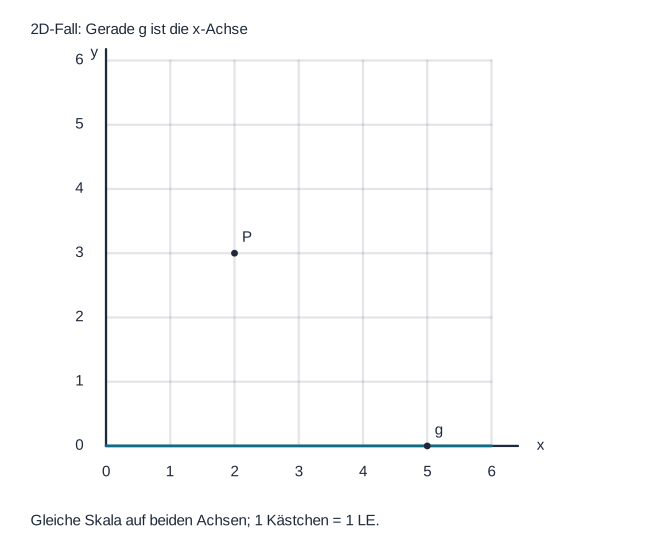
Du kannst auf Papier arbeiten oder deine Zeichnung in Worten beschreiben.
Lösung & Rechenweg
Rechenweg
- Schritt 1 · Erklärung
Der Fußpunkt ist (2|0). Verbinde ihn vertikal mit P; die Strecke hat Länge 3.
Ergebnis
- Lotstrecke
- Schritt 1 · Erklärung
Aufgabe 6Abstand Punkt Gerade · TransferQ(3|3|0) liegt auf g: (t|t|0). Bestimme den Abstand und begründe.Aufgabe öffnenAufgabe einklappen
Lösung & Rechenweg
Rechenweg
- Schritt 1 · Rechnung / Rechenweg
Mit t = 3 erhält man Q selbst. Daher ist die kürzeste Verbindung die Nullstrecke.
Ergebnisse & Teilantworten
- Abstand
- Begründung
- Schritt 1 · Rechnung / Rechenweg
Selbstcheck
Das kann ich jetzt
- Ich lese Titel, Achsen, Einheiten und Legende.
- Ich zeichne proportional zur angegebenen Skala.
- Ich begründe Aussagen mit den dargestellten Daten.
AT Academy · Version 2026-10-21